



C rankshaft ไม่ใช่โรเตอร์แบบปกติในโครงสร้างและสภาพการทำงานเมื่อเทียบกับใบพัดอื่น ๆ ไม่มีตำแหน่งสุ่มที่สามารถยกเลิกการถ่วงน้ำหนักได้และการเจาะสามารถทำได้เฉพาะในตำแหน่งหรือช่วงที่กำหนดเท่านั้น ส่วนปลายของเพลาเชื่อมต่อทั้งสองด้านและเพลากลางตรงกลางจะมีส่วนทรงกระบอกรูปพัดลม เพลาข้อเหวี่ยงประกอบด้วยชุดที่แตกต่างกันกับแถบแนวนอนบาร์ขนานสามกระบอกสูบและสี่กระบอกสูบ เพลาข้อเหวี่ยงที่แตกต่างกันต้องใช้วิธีการสมดุลที่แตกต่างกัน ในกรณีของแถบแนวนอนเพลาข้อเหวี่ยงตัวเดียวหรือสามสูบเป็นชิ้นงานที่ไม่สมมาตร ความสมดุลของแรงเฉื่อยจะต้องคำนึงถึงแรงเฉื่อยในแต่ละเพลาข้อเหวี่ยง
เรารู้ว่ามวลที่ไม่สมดุลในใบพัดที่แข็งใด ๆ สามารถแปลงเป็นสองส่วนเท่ากันบนเครื่องบินที่ตั้งฉากกับแกนหมุนโดยไม่ต้อง coinciding กับแต่ละอื่น ๆ ในกระบวนการสมดุลโดยเฉพาะอย่างยิ่งในการตรวจหาความไม่สมดุลที่ตกค้างผลที่ตามมาควรคำนึงถึงความเสถียรของข้อมูลการทดสอบอย่างจริงจัง
ความจำเพาะของเพลาข้อเหวี่ยงสามารถสรุปและมีสามวิธีในการแก้ไขความสมดุล:
สองด้าน (120 องศา) พิกัดนอกจากนี้ยังสามารถใช้ความสมดุลโรเตอร์ทั่วไป
ข พิกัดห้าด้าน (120 องศา) สำหรับเพลาข้อเหวี่ยงหกกระบอก (จุดยึดกับน้ำหนัก)
ค สาม (90 องศา) พิกัดสำหรับเพลาข้อเหวี่ยงสี่กระบอกสูบ (ถาวรชี้หนัก)
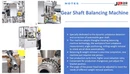
เครื่องปรับสมดุลของเพลาข้อเหวี่ยง ใช้กับการ ปรับสมดุล ทรงกระบอกสี่กระบอกหรือหกสูบ เครื่องติดตั้งด้วยเทคโนโลยีล่าสุด ชิ้นงานในความสมดุลของการวัดการวางตำแหน่งมุมการขุดเจาะและการวัดใหม่จะเกิดขึ้นพร้อมกับการใช้งานระบบอัตโนมัติทั้งหมด

ประโยชน์ในสรุป:
ใช้งานง่ายใช้งานง่ายแม่นยำเหมาะกับการผลิตแบทช์ขนาดเล็ก
ซอฟท์แวร์การวัดเครื่องที่สมดุลขั้นสูง
ระบบการวัดความสมดุลของความแม่นยำสูงแบบ Soft bearing
สามารถทำงานชิ้นส่วนได้มากกว่าสองเท่าเพื่อทำการแก้ไขใหม่
การออกแบบโครงสร้างเครื่องจักรเหล็ก, อายุการใช้งานที่สูง
การวัดอัตโนมัติ, การแก้ไขการเจาะอัตโนมัติ, การทดสอบใหม่โดยอัตโนมัติ


